

 基本信息
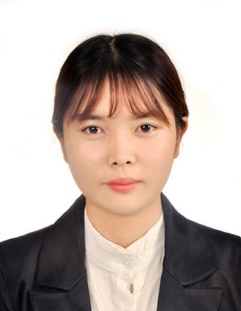
电通系讲师、博士,籍贯山东。兼任Electronics期刊《Intelligent Perception and Control for Robotics, 2nd Edition》特刊客座编辑,长期从事机器人运动控制、视觉伺服系统、医疗及工业机器人等领域研究。主讲电路与电子学、单片机原理与应用等课程。以第一作者发表SCI论文3篇、会议论文1篇。联系方式:email:3184@hutb.edu.cn,联系电话:13561299717。
 教育背景
2013-2017:延边大学,获学士学位;
2017-2019:釜山大学,获硕士学位;
2021-2025:成均馆大学,获博士学位;
 工作履历
2019-2020:博智林机器人有限公司、算法工程师;
 教授课程
本科生课程:《电路与电子学》《单片机原理与应用》等 研究领域
机器人控制理论:重复控制、自适应控制、视觉伺服系统
机器人遥操作技术:机器人遥操作
机器人装备与应用:工业机械臂、四足机器人
 科研项目
基于视觉伺服的智能服务机器人控制系统,参与(博士期间课题)
用于腹腔镜微创手术的远程控制系统设计,参与(硕士期间课题)
 学术成果
主要论文:
[1] Yueyuan Zhang, S Manzoor, Kyeong-Jin Joo, Sang-Min Kim, Tae-Yong Kuc. ‘Robust adaptive repetitive learning control for manipulators with visual servoing’, Mechatronics 98 (2024): 103121.
[2] Yueyuan Zhang, Ghosh, Arpan, An, Yechan, et al. Geometry-Constrained Learning-Based Visual Servoing with Projective Homography-Derived Error Vector[J]. Sensors, 2025, 25(8): 2514.
[3] Yueyuan Zhang, Dongeon Kim and Jangmyung Lee, PD control of a manipulator with gravity and inertia compensation using an RBF neural network[J]. International Journal of Control, Automation and Systems, 2020, 18(12): 3083-3092.
[4] Yueyuan Zhang, Zhao Y, Zhang S, et al. Fuzzy-PD controller with online gravity compensation for 3-Dof manipulator[C]//2019 16th International Conference on Ubiquitous Robots (UR). IEEE, 2019: 787-791.
[5] Yudong Zhao, Yueyuan Zhang, and Jangmyung Lee, ‘Lyapunov and Sliding Mode Based Leader Follower Formation Control for Multiple Mobile Robots with an Augmented Distance-Angle Strategy’, International Journal of Control, Automation and Systems 17 (2019): 1314-1321.
[6] Qi Zou,Yiwei Zhang, Yuancheng Shi, Shuo Zhang, Yueyuan Zhang, Mechanical Design and Analysis of a Novel Symmetrical 2T1R Parallel Robot[J]. Electronics, 2025, 14(8): 1596.
[7] Sumaira Manzoor, Ye-Chan An, Gun-Gyo In, Yueyuan Zhang, Sangmin Kim, Tae-Yong Kuc, Spt: Single pedestrian tracking framework with re-identification-based learning using the siamese model[J]. Sensors, 2023, 23(10): 4906.
发明专利:
[1] 赵玉栋 刘玉平 向星灿 张月圆 梁文钰,机器人运动规划方法、系统、计算机设备和存储介质,[ZL202010006222.X]